


Neem contact met ons op. We zijn bereikbaar op werkdagen van 08:30 tot 17:00 uur.
Vervang je EtherCAT servo zonder je controller te wijzigen

Behoud je bestaande EtherCAT master
Minder commissioning tijd. Minder tuning. Minder risico bij overstap.
Belangrijkste voordelen

Betere performance
Minder trillingen en sneller stabiel gedrag bij hoge dynamiek.

Eenvoudige in bedrijfstelling
Binnen één ecosysteem lijkt het het risico en de impact groot om te wisselen van servoplatform. Met Delta vervang je de drive zonder je bestaande EtherCAT netwerk of controller aan te passen.

Ecosysteem compatibiliteit
Binnen één ecosysteem lijkt het het risico en de impact groot om te wisselen van servoplatform. Met Delta vervang je de drive zonder je bestaande EtherCAT netwerk of controller aan te passen.
Servoseries voor verschillende machines en processen
-
 Delta AC Servo Systemen
AC-servomotoren en besturingssystemen maken het verschil in geautomatiseerde besturing. Door de steeds geavanceerdere technologie van de microprocessoreenheid en de evolutie en optimalisatie van de productie van permanente magneet servomotoren en krachtige halfgeleiders kunnen ze voldoen aan uiteenlopende wensen van klanten en toepassingen.
Alle servo-aandrijvingen in de ASDA-serie zijn uitgerust met een geavanceerde digitale signaalprocessor (DSP) voor snelle prestaties van de regelcircuits. Daarnaast zorgen extra functies van de ASDA-series, zoals gain tuning, vlotte motorwerking en softwareanalyse/monitoring, voor snelle en uiterst nauwkeurige motion control in een scala aan industriële automatiseringsoplossingen.
De motoren tot 1 kW worden door ons standaard geleverd voorzien van hoogwaardige connectoren.
-
 ASD-A3
Met automatische afstemming en een gebruiksvriendelijke interface voor systeemanalyse biedt de ASDA-A3-serie een bandbreedte van 3,1 kHz en maakt het gebruik van een 24-bits absolute encoder. Voordelen zijn onder meer een uitstekende respons, nauwkeurige positionering en stabiele maar flexibele prestaties. De serie heeft ook nieuwe functies, zoals trillingsonderdrukking, systeemdiagnose en een gedeeld DC-busontwerp dat energie kan regenereren. Delta's AC-servosysteem ASDA-A3-serie is een uitgebreide technologische oplossing waarmee de precisie van machines kan worden verbeterd en uitstekende prestaties te behalen zijn.
Leverbaar vanaf 0,4 tot en met 15kw in 3~400 Vac.
Zeer geschikt voor gebruik in toepassingen, zoals:
- Semiconductor handling en fabricage
- CNC en bewerkingsmachines
- Highspeed handling & logistieke systemen
- Grafische en digitale druksystemen
-
 ASD-B3
De ASDA-B3-serie onderscheidt zich door hoge tolerantie en stabiele werking. Hierdoor wordt een uiterst efficiënte en gebruiksvriendelijke werkomgeving gecreëerd. De nauwkeurige motion control-functies zorgen voor verbetering van de productie-efficiëntie en kwaliteit.
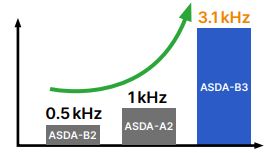
Deze servo-aandrijvingen hebben een verhoogde snelheid en koppel en bieden geavanceerde functies zoals veilige koppeluitschakeling, PR-modus, en EtherCAT-communicatie. De ASDA-B3-serie voldoet aan de behoeften van huidige productieomgevingen.
Leverbaar in:
- 1~230 Vac van 0,1 tot 1,5 kW
- 3~230 Vac 2 en 3 kW
- 3~400 Vac 1kW
-
 ASD-W3
Het Delta W3 servosysteem is een high-end, modulair servoplatform gericht op multi-axis toepassingen met hoge snelheid en nauwkeurigheid. De EtherCAT uitvoering is specifiek ontworpen voor gesynchroniseerde motion control en complexe automatisering.
Belangrijkste kenmerken:
27-bit absolute encoder (hoge resolutie)
Bandbreedte tot 3,5 kHz
Zeer snelle respons en korte insteltijd
Multi-axis synchronisatie via EtherCAT
Hoge positioneernauwkeurigheid en tracking performance
Lage en hoge frequentie trillingsonderdrukking
Friction compensation en closed-loop regeling
Belangrijkste functies:
Ingebouwde motion control (geen externe motion controller nodig voor basisfuncties)
Ondersteuning voor gantry, interpolatie en multi-axis bewegingen
Geavanceerde auto-tuning en systeemanalyse
Capture- en vergelijkingsfuncties
Synchronisatie van meerdere assen via EtherCAT


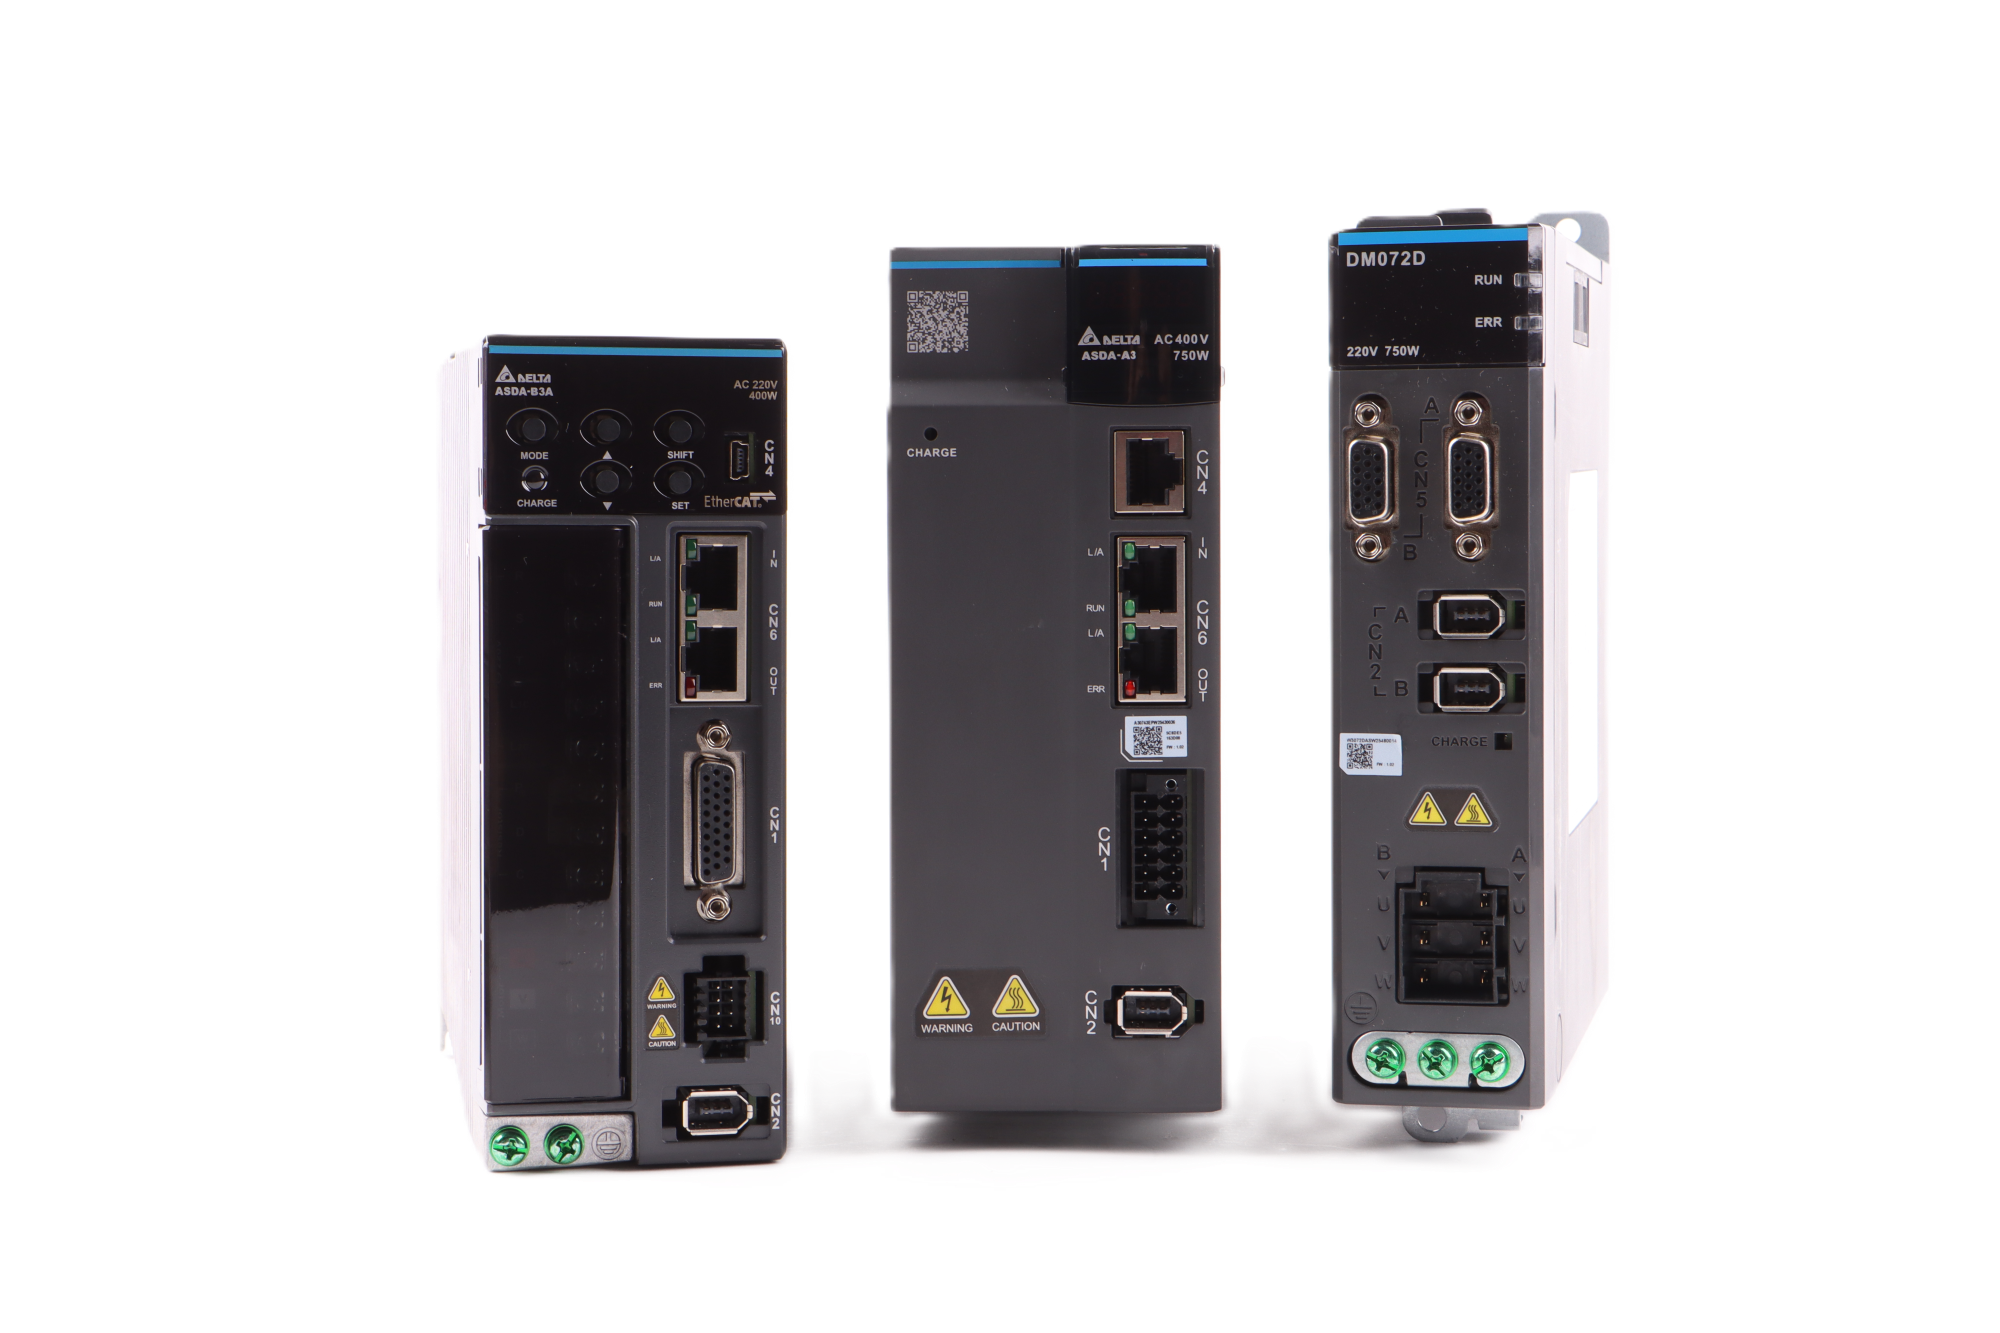
Overstappen zonder onnodig risico

Compatibiliteit vooraf controleren
We kijken vooraf naar controller, netwerk, encoder, safety en motion-aansturing. Daardoor weet je vooraf waar de aandachtspunten zitten bij vervanging of migratie.

Eerst testen op één as
Nieuwe servo’s testen we bij voorkeur eerst op één as of testopstelling. Zo worden tuning, communicatie en gedrag gecontroleerd vóór uitrol op de machine.

Ondersteuning bij inbedrijfstelling
We ondersteunen bij parameterinstellingen, tuning en diagnose. Op afstand of op locatie, afhankelijk van de machine en situatie.
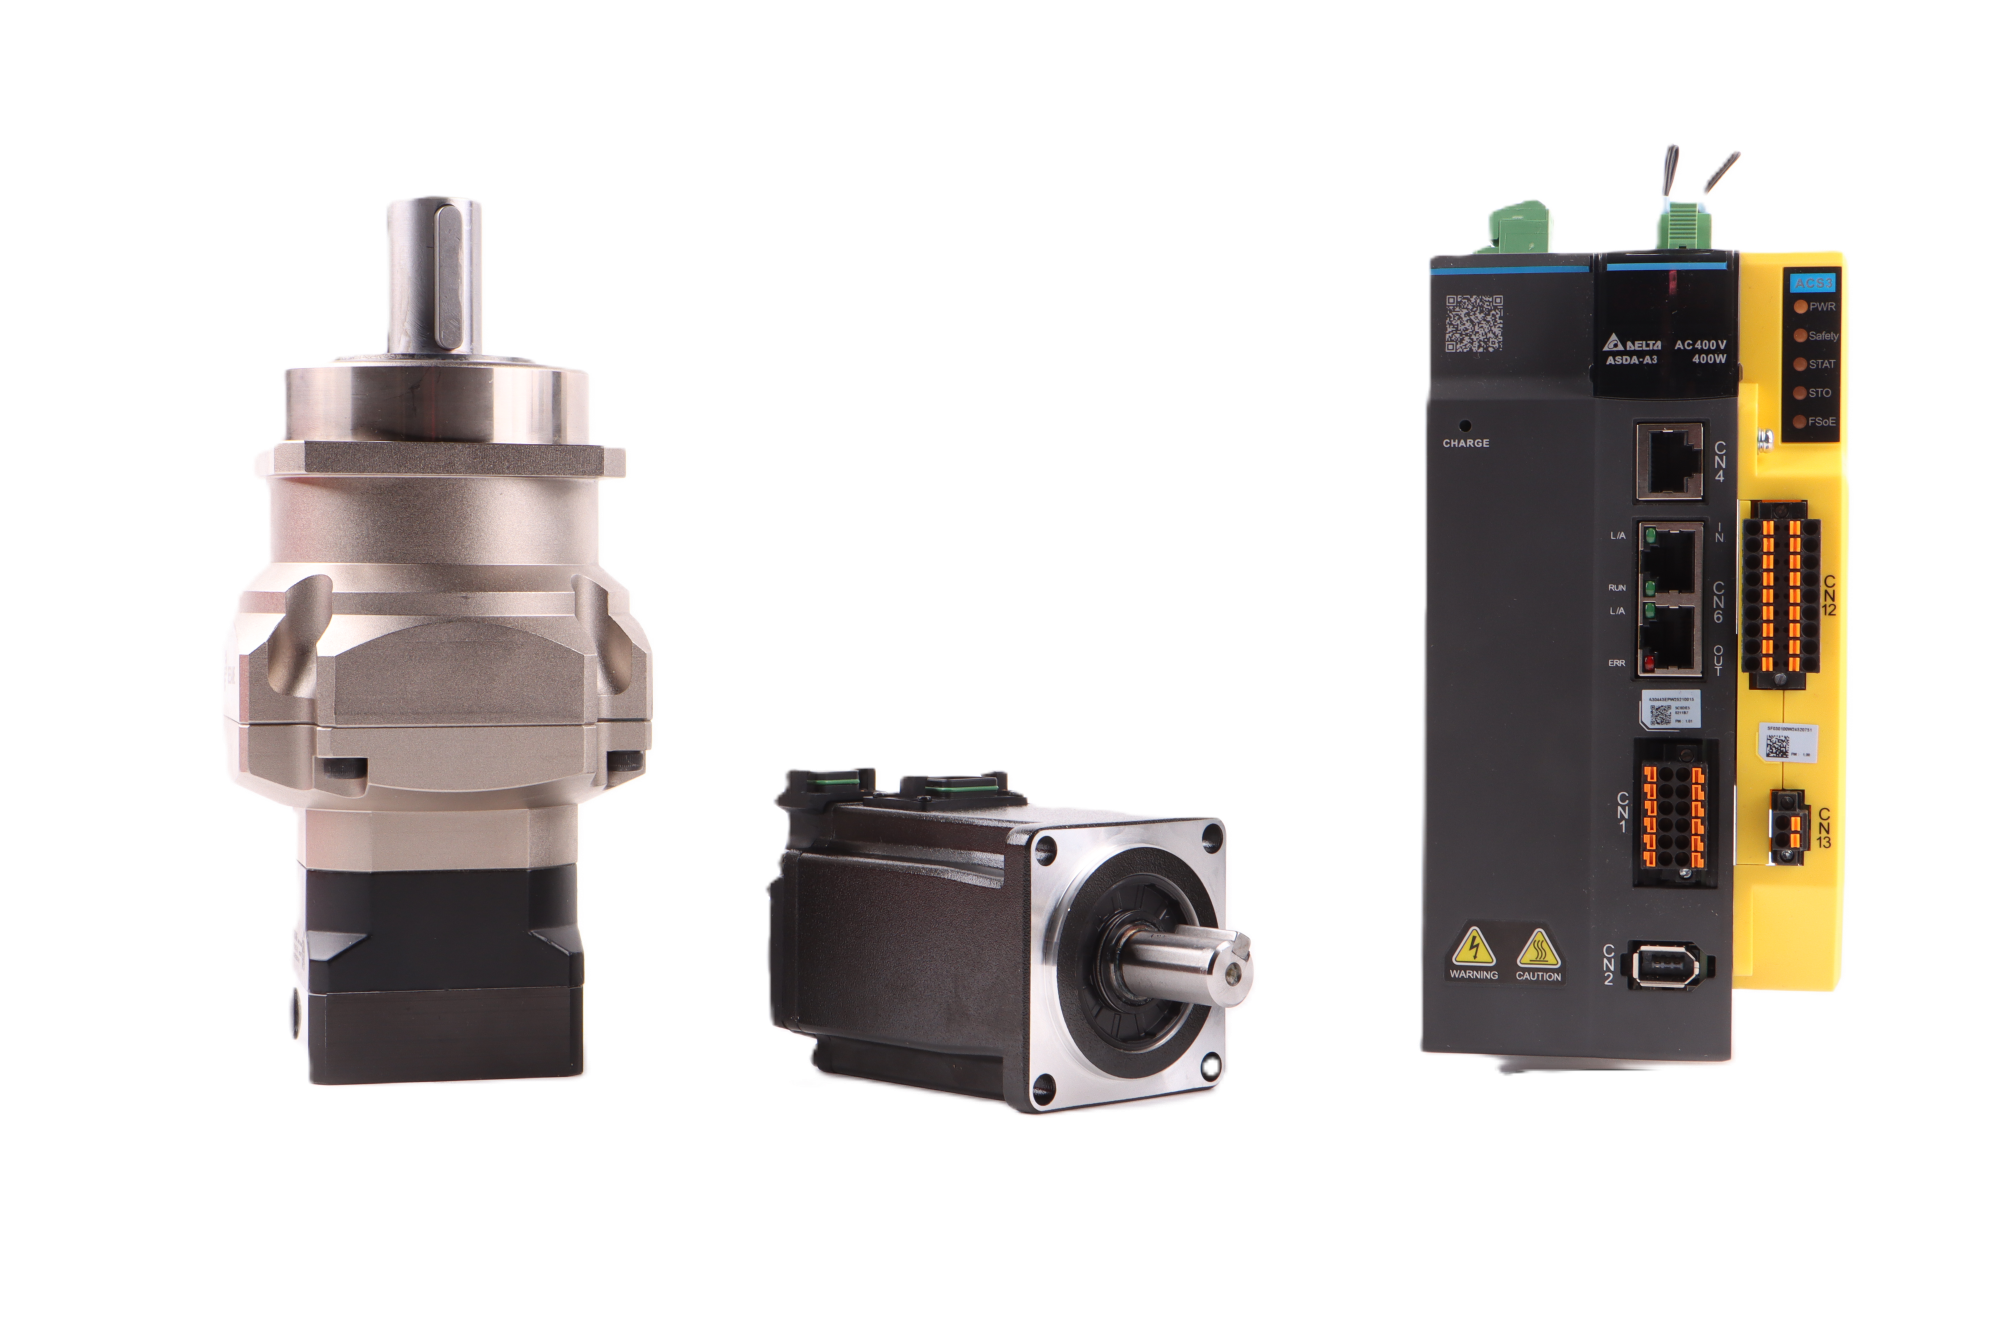
Welke serie past bij jouw project?
Hieronder voorbeelden van toepassingen en situatie met een toelichting waarom een serie is aan te bevelen:
| Situatie / toepassing | Toelichting | Aanbevolen serie |
| Upgrade / vervanging B2 systemen | Logische opvolger met betere tuning en prestaties | B3 |
| CNC toepassingen | Hogere bandbreedte en stabielere regeling | B3 |
| Eenvoudige motion zonder PLC | Interne motion generator beschikbaar | B3 |
| Algemene machinebouw | Betrouwbaar en breed inzetbaar, voldoende performance | B3 |
| Specifieke machinebouw | Goede balans tussen prijs en prestaties | A3 |
| Multi-axis synchronisatie | Native EtherCAT synchronisatie tussen assen | W3 |
| Machines met hoge positioneernauwkeurigheid (robotica, semiconductor) | Hoge resolutie en geavanceerde motion control | W3 |
Wat zijn de verschillen tussen de series?
Hieronder een overzicht op de belangrijkste specificaties
| Kenmerk | B3 serie | A3 serie | W3 serie |
| Positionering | Mid/high-end | High-end | Multi-axis motion |
| Encoder | 24-bit | 24-bit | 27-bit |
| Bandbreedte | 3,1 kHz | 3,1 kHz | ca. 3,5 kHz |
| Max. motorsnelheid | 6000 rpm | ||
| Motion control | Basis | Verbeterd | Multi-axis synchronisatie en interpolatie |
| Multi-axis | Beperkt | Beperkt | Uitgebreid |
| PID tuning | Eenvoudig | UItgebreider | Geavanceerd |
| Trillingsonderdrukking | Ja | Verbeterd | Geavanceerd |
| Inertia tolerantie | Normaal | Hoger | Hoog |
| STO | SIL2 | SIL3 (optiekaart) | SIL3 |
| DC-bus sharing | Ja | Ja | Ja (centraal) |
| Vermogensbereik | 1,5 kW | Tot 15 kW | 3 kW, modulair |
| Toepassing | CNC/machinebouw | Specifiekere Machinebouw | High-end / robotica |
A3 safety optiekaart
De A3 servo biedt een optiekaart voor FailSafe over EtherCAT (FSoE)
De voordelen hiervan op een rijtje:
- Hoge integratie:
Verzendt standaard data en safety data over hetzelfde netwerk, zonder aparte safety bus.
Ten opzichte van I/O-gestuurde oplossingen vereenvoudigt FSoE de bekabeling en verlaagt het installatie- en onderhoudskosten. - Hoge betrouwbaarheid:
Bevat robuuste foutdetectie- en validatiemechanismen, zoals Cyclic Redundancy Check (CRC) en timeout monitoring.
Dit zorgt voor data-integriteit en betrouwbare communicatie, ook bij storingen. - Voldoet aan internationale safety standaarden:
Gecertificeerd door TÜV en conform IEC 61508, SIL 3 en ISO 13849 PL e.
Voldoet daarmee aan de hoogste industriële safety-eisen.

Van eenvoudige toepassingen tot Multi-axis motion
Servosysteem met Planeetwielreductoren
Sesame planetaire tandwielkasten staan bekend om de hoge precisie, hoge koppel, hoge efficiëntie en lage speling. Door het compacte ontwerp en geavanceerde tandwieltechniek bieden ze lage speling en stille loop. Groot voordeel is dat ze onderhoudsvrij zijn gedurende de hele levensduur en geen vervanging vereisen van smeermiddel.
We leveren ook worm- en/of kegelwielreductoren van Varvel en/of Cidepa.

Veel gestelde vragen over onze EtherCAT-servosystemen
Voor moderne servosystemen is snelle en betrouwbare communicatie belangrijk. EtherCAT is daarom één van de meest gebruikte industriële Ethernet-protocollen voor motion control.
Een belangrijk voordeel van EtherCAT is de hoge snelheid. In tegenstelling tot traditioneel Ethernet worden alle data voor de verschillende apparaten in één netwerkbericht verwerkt. Hierdoor kunnen apparaten hun gegevens direct lezen en schrijven terwijl het bericht door het netwerk loopt. Dit minimaliseert communicatievertraging en zorgt voor zeer snelle cyclustijden.
Daarnaast is de netwerkstructuur eenvoudig. EtherCAT-apparaten kunnen direct achter elkaar worden doorgelust (daisy-chain), waardoor vaak geen extra switches nodig zijn. Dit maakt het netwerk overzichtelijk en praktisch voor machines en lange productielijnen.
Door deze combinatie van snelheid, efficiënt dataverkeer en eenvoudige netwerkopbouw is EtherCAT zeer geschikt voor toepassingen met servoaandrijvingen en high-speed motion control.
Kort samengevat: EtherCAT geschikt voor snelle en nauwkeurige motion control zonder complexe netwerkstructuur.
Een Delta Electronics servosysteem kan eenvoudig worden geïntegreerd in een bestaande machine of productielijn.
Met functies zoals autotuning is de inbedrijfstelling snel en efficiënt in te regelen. Hierdoor kan het systeem zonder langdurige afsteltrajecten in gebruik worden genomen.
Innomotion ondersteunt bovendien bij de keuzes qua componenten en de eerste inbedrijfstelling. Eventueel doen we dat ook op locatie. Zo zorgen we dat de integratie goed loopt en het systeem direct goed werkt binnen de bestaande installatie.
Heb je vragen tijdens het traject, dan denken onze techneuten mee met praktische ondersteuning.
De servosystemen van Delta Electronics sluiten aan op bestaande EtherCAT omgevingen. Vaak kan het bestaande programma gewoon blijven staan en is het gebruik van specifieke Delta software niet verplicht.
Zo blijft de integratie overzichtelijk en praktisch, zonder onnodige aanpassingen of extra instructies.
De EtherCAT motion control fieldbus is een open standaard waarbij een ESI-bestand (EtherCAT Slave Information) wordt gebruikt om de functies en bijbehorende objecteigenschappen van elke slave te configureren.
Een ESI-bestand is meestal een standaard XML-bestand.
Integratie met niet-Delta controllers
Importeer het ESI-bestand van het slave device in de controllersoftware.
Hierdoor kan de controller het device herkennen en aansturen volgens de configuratie in het ESI-bestand.
Een ESI-bestand kan gegevens van meerdere devices bevatten.
Download het ESI-bestand bij het artikel op onze website.
Na import in de controllersoftware wordt het ESI-bestand meesta; opgeslagen op de volgende locaties (dit kan afwijken):
Beckhoff TwinCAT
- TwinCAT 2: C:\TwinCAT\IO\EtherCAT
- TwinCAT 3: C:\TwinCAT\3.1\Config\Io\EtherCAT
Omron Sysmac Studio
- C:\Program Files (x86)\OMRON\Sysmac Studio\IODeviceProfiles\EsiFiles\UserEsiFiles
Safety geïntegreerd in je netwerk (FSoE)
Met FailSafe over EtherCAT (FSoE) combineer je motion en safety in één netwerk.
Geen aparte safety bus nodig, wel volledige controle.
Waarom dit relevant is
- Geen extra bekabeling voor safety
- Minder componenten in je kast
- Eenvoudigere installatie en onderhoud
Wat dit technisch betekent
- Safety en standaard data via één EtherCAT netwerk
- Betrouwbare communicatie met CRC en timeout monitoring
- Voldoet aan SIL 3 en PL e veiligheidsnormen
Wat levert dit op
- Lagere installatiekosten
- Minder engineeringcomplexiteit
- Snellere integratie van safety in je machine
Zie hieronder uitleg over het koppelen van een Beckhoff controller met een ASDA-A3 Servo van Delta Electronics
Hieronder een overzicht van alle veiligheidsfuncties van de servo A3 serie die voldoen aan de IEC 61508,SIL3-veiligheidsnormen.
| Veiligheidsfunctie | Functie | Toepassing |
|---|---|---|
| Safe Torque Off (STO) | Schakelt het uitgangsvermogen van de servodrive uit. De motor levert geen koppel meer. | Onderhoud, noodstop, voorkomen van onbedoeld opstarten |
| Safe Stop 1 (SS1) | De motor remt gecontroleerd af naar stilstand binnen een ingestelde tijd of ramp en schakelt daarna automatisch naar STO. | Toepassingen met hoge snelheid of risico op machineschade |
| Safe Stop 2 (SS2) | De motor remt gecontroleerd af naar stilstand, maar het motorkoppel blijft beschikbaar om positie vast te houden. | Nauwkeurige positionering en gecontroleerd stoppen |
| Safe Operating Stop (SOS) | Houdt de motor stil met actieve regeling, zodat positie behouden blijft en snelle herstart mogelijk is. | Robotpositionering en toepassingen met hoge nauwkeurigheid |
| Safe Limited Speed (SLS) | Bewaakt de motorsnelheid en grijpt in bij overschrijding van de ingestelde limiet (stop of gecontroleerde vertraging). | Veilig werken tijdens bedrijf, bijvoorbeeld bij handmatige interactie |
| Safe Maximum Speed (SMS) | Begrenst de maximale motorsnelheid tot een vaste veilige waarde. | Toepassingen waar snelheid structureel beperkt moet blijven |
| Safe Speed Monitoring (SSM) | Controleert continu of de motorsnelheid binnen een veilige grens blijft. | Situaties waarin operators veilig moeten kunnen naderen |
| Safe Incremental Movement (SIM) | Beperkt de verplaatsing van de motor tot een vooraf gedefinieerd bereik of traject. | Gecontroleerde beweging binnen beperkte ruimte |
| Safe Direction (SDI) | Beperkt de beweging tot één veilige richting en voorkomt ongewenste tegenbeweging. | Verticale assen of toepassingen met valgevaar |
| Safe Limited Position (SLP) | Definieert en bewaakt een veilig werkgebied voor de motorpositie. | Robots, assen en hefplatforms |
| Safe Brake Control (SBC) | Stuurt de mechanische rem aan via een veilig uitgangssignaal. | Toepassingen waar een rem actief moet worden aangestuurd |