


Neem contact met ons op. We zijn bereikbaar op werkdagen van 08:30 tot 17:00 uur.
Tauschen Sie Ihren EtherCAT-Servo aus, ohne Ihren Controller zu ändern

Behalte deinen bestehenden EtherCAT-Master bei
Weniger Inbetriebnahmezeit. Weniger Feinabstimmung. Geringeres Risiko beim Wechsel.
Wichtigste Vorteile

Bessere Leistung
Weniger Vibrationen und schnelleres Einstellen eines stabilen Betriebsverhaltens bei hoher Dynamik.

Einfache Inbetriebnahme
Innerhalb eines Ökosystems scheinen das Risiko und die Auswirkungen eines Wechsels der Antriebsplattform groß zu sein. Mit Delta können Sie den Antrieb austauschen, ohne Ihr bestehendes EtherCAT-Netzwerk oder Ihre Steuerung anpassen zu müssen.

Kompatibilität mit dem Ökosystem
Innerhalb eines Ökosystems scheinen das Risiko und die Auswirkungen eines Wechsels der Antriebsplattform groß zu sein. Mit Delta können Sie den Antrieb austauschen, ohne Ihr bestehendes EtherCAT-Netzwerk oder Ihre Steuerung anpassen zu müssen.
Servoserien für verschiedene Maschinen und Prozesse
-
 AC-Servosysteme
AC-Servomotoren und -Steuerungssysteme verbessern die Möglichkeiten der automatisierten Steuerung. Dank der fortschreitenden technologischen Entwicklung von Mikroprozessoreinheiten und der Weiterentwicklung und Optimierung der Fertigung von Permanentmagnet-Servomotoren und leistungsstarken Halbleitern können sie die vielfältigen Anforderungen der Kunden und Anwendungen erfüllen.
Alle Servoantriebe der ASDA-Serie sind mit einem modernen digitalen Signalprozessor (DSP) ausgestattet, der schnelle und leistungsstarke Regelkreise gewährleistet. Darüber hinaus garantieren zusätzliche Funktionen der ASDA-Serie, darunter Gain-Tuning und eine zügige Motorfunktion sowie Softwareanalysen und -monitoring eine schnelle und sehr präzise Bewegungssteuerung in den unterschiedlichsten industriellen Automatisierungsanwendungen.
Die Motoren bis 1 kW werden standardmäßig mit hochwertigen Verbindern geliefert.
-
 ASD-A3
Mit automatischer Abstimmung und einer benutzerfreundlichen Schnittstelle für die Systemanalyse bietet die ASDA-A3-Serie eine Bandbreite von 3,1 kHz und verwendet einen 24-Bit-Absolutwertgeber. Zu den Vorteilen zählen eine hervorragende Ansprechzeit, präzise Positionierung und eine stabile, aber flexible Leistung. Die Serie verfügt außerdem über neue Funktionen wie Vibrationsunterdrückung, Systemdiagnose und ein gemeinsames DC-Bus-Design, das Energie zurückgewinnen kann. Das AC-Servosystem der ASDA-A3-Serie von Delta ist eine umfassende technologische Lösung, mit der die Präzision von Maschinen verbessert und eine hervorragende Leistung erzielt werden kann.
Erhältlich von 0,4 bis 15 kW in 3~400 Vac.
-
 ASD-B3A
Die ASDA-B3-Serie zeichnet sich durch hohe Toleranz und stabile Funktion aus. Dies gewährleistet ein sehr effizientes und benutzerfreundliches Arbeitsumfeld. Die präzisen Bewegungssteuerungsfunktionen verbessern die Produktionseffizienz und Qualität.
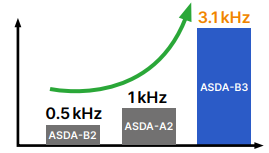
High Respons Bandwidth B3 Diese Servoantriebe bieten eine erhöhte Geschwindigkeit und ein höheres Drehmoment und zeichnen sich durch anspruchsvolle Funktionen wie die sichere Drehmomentabschaltung, PR-Modus und EtherCAT-Kommunikation aus. Die ASDA-B3-Serie erfüllt die Anforderungen moderner Produktionsumgebungen.
In den folgenden Leistungsklassen lieferbar:
1~230 V AC von 0,1 bis 1,5 kW
3~230 V AC 2 und 3 kW
-
 ASD-W3
Het Delta W3 servosysteem is een high-end, modulair servoplatform gericht op multi-axis toepassingen met hoge snelheid en nauwkeurigheid. De EtherCAT uitvoering is specifiek ontworpen voor gesynchroniseerde motion control en complexe automatisering.
Belangrijkste kenmerken:
27-bit absolute encoder (hoge resolutie)
Bandbreedte tot 3,5 kHz
Zeer snelle respons en korte insteltijd
Multi-axis synchronisatie via EtherCAT
Hoge positioneernauwkeurigheid en tracking performance
Lage en hoge frequentie trillingsonderdrukking
Friction compensation en closed-loop regeling
Belangrijkste functies:
Ingebouwde motion control (geen externe motion controller nodig voor basisfuncties)
Ondersteuning voor gantry, interpolatie en multi-axis bewegingen
Geavanceerde auto-tuning en systeemanalyse
Capture- en vergelijkingsfuncties
Synchronisatie van meerdere assen via EtherCAT


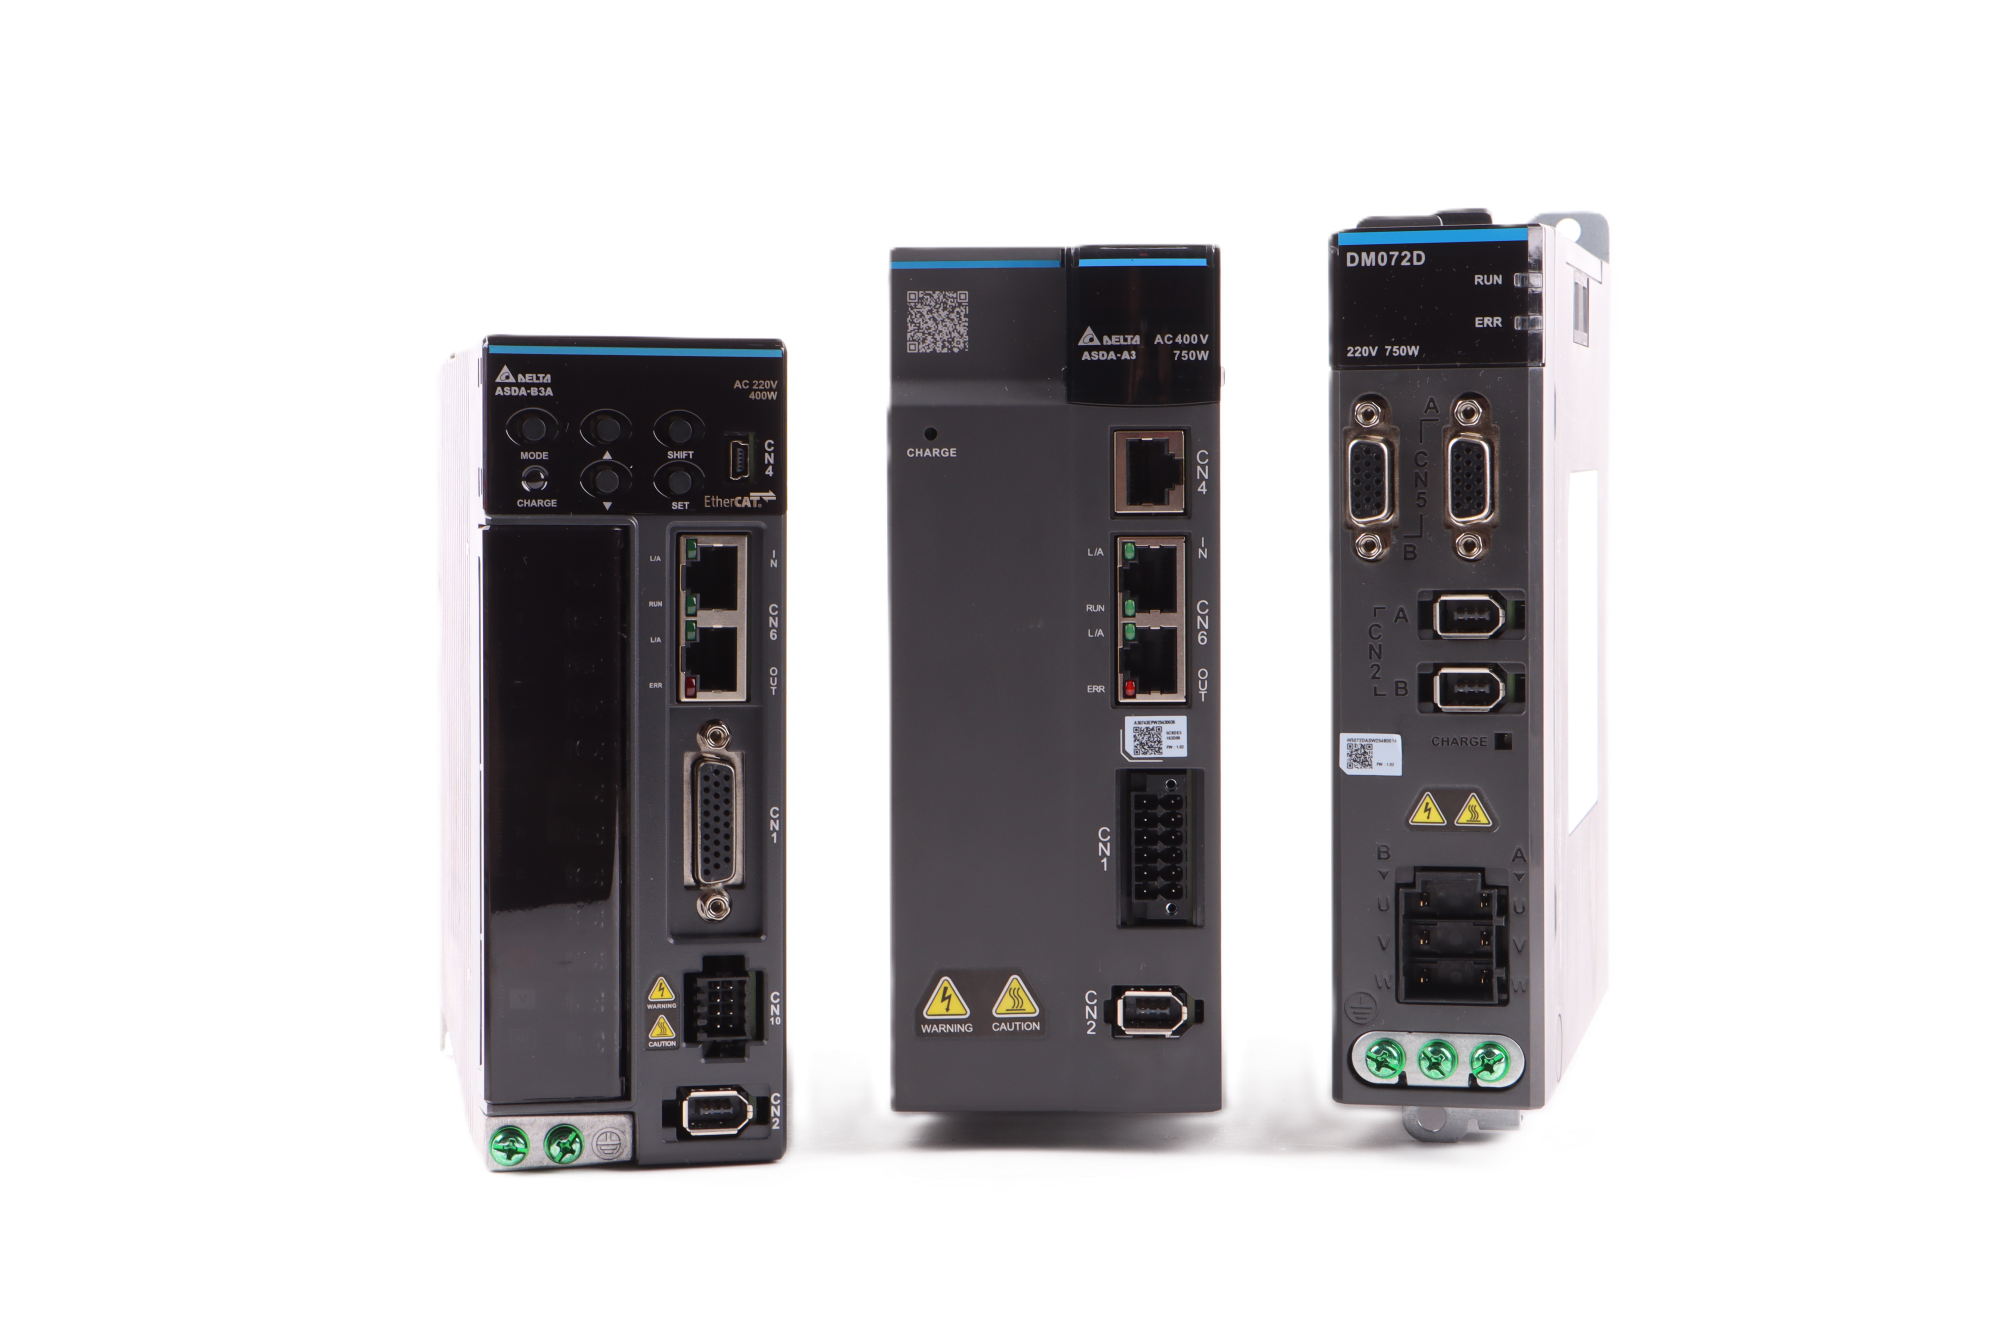
Wechseln ohne unnötiges Risiko

Kompatibilität vorab prüfen
Wir befassen uns im Vorfeld mit den Bereichen Steuerung, Netzwerk, Encoder, Sicherheit und Bewegungssteuerung. So wissen Sie bereits im Voraus, worauf Sie bei einem Austausch oder einer Migration achten müssen.

Zunächst an einer Achse testen
Neue Servos testen wir vorzugsweise zunächst an einer Achse oder in einem Testaufbau. Auf diese Weise werden Abstimmung, Kommunikation und Verhalten vor dem Einsatz an der Maschine überprüft.

Unterstützung bei der Inbetriebnahme
Wir unterstützen Sie bei der Parametereinstellung, der Optimierung und der Fehlerdiagnose. Per Fernzugriff oder vor Ort, je nach Maschine und Situation.
Welche Baureihe passt zu Ihrem Projekt?
Nachfolgend finden Sie Beispiele für Anwendungen und Situationen mit einer Erläuterung, warum eine bestimmte Baureihe empfehlenswert ist:
| Situation / Anwendung | Erläuterung | Empfohlene Serie |
| Upgrade / Austausch von B2-Systemen | Logischer Nachfolger mit besserer Abstimmung und höherer Leistung | B3 |
| CNC-Anwendungen | Höhere Bandbreite und stabilere Regelung | B3 |
| Einfache Bewegungssteuerung ohne SPS | Interner Bewegungsgenerator verfügbar | B3 |
| Allgemeiner Maschinenbau | Zuverlässig und vielseitig einsetzbar, ausreichende Leistung | A3 |
| Kostenbewusste Lösung | Gutes Preis-Leistungs-Verhältnis | A3 |
| Mehrachsige Synchronisation | Native EtherCAT-Synchronisation zwischen den Achsen | W3 |
| Maschinen mit hoher Positioniergenauigkeit (Robotik, Halbleiterindustrie) | Hohe Auflösung und fortschrittliche Bewegungssteuerung | W3 |
| Maximale Genauigkeit erfordert | 27-Bit-Encoder und höchste Leistung | W3 |
Was sind die Unterschiede zwischen den Baureihen?
Nachfolgend eine Übersicht über die wichtigsten Spezifikationen
| Merkmal | A3 serie | B3 serie | W3 serie |
| Positionierung | High-end | Mittel/high-end | High-End Mehrachsige Bewegung |
| Encoder | 24-bit | 24-bit | 27-bit |
| Bandbreite | 3,1 kHz | 3,1 kHz | ca. 3,5 kHz |
| Max. Motordrehzahl | 6000 rpm | ||
| Motion control | Grundlegend | Verbessert | Mehrachsige Synchronisation und Interpolation |
| Mehrachsig | Eingeschränkt | Eingeschränkt | Erweitert |
| PID tuning | Gut | Einfacher | Fortgeschritten |
| Vibrationsdämpfung | Ja | Verbessert | Fortgeschritten |
| Trägheitstoleranz | Normal | Höher | Hoch |
| STO | vorhanden | SIL2 | SIL3 |
| DC-Bus-Sharing | Ja | Ja | Ja (zentral) |
| Leistungsbereich | Bis zu 15 kW | Einige kW | Modular |
| Anwendung | Allgemein | CNC/Maschinenbau | High-End / Robotik |
| Komplexität | Mittel | Mittel | Hoch |
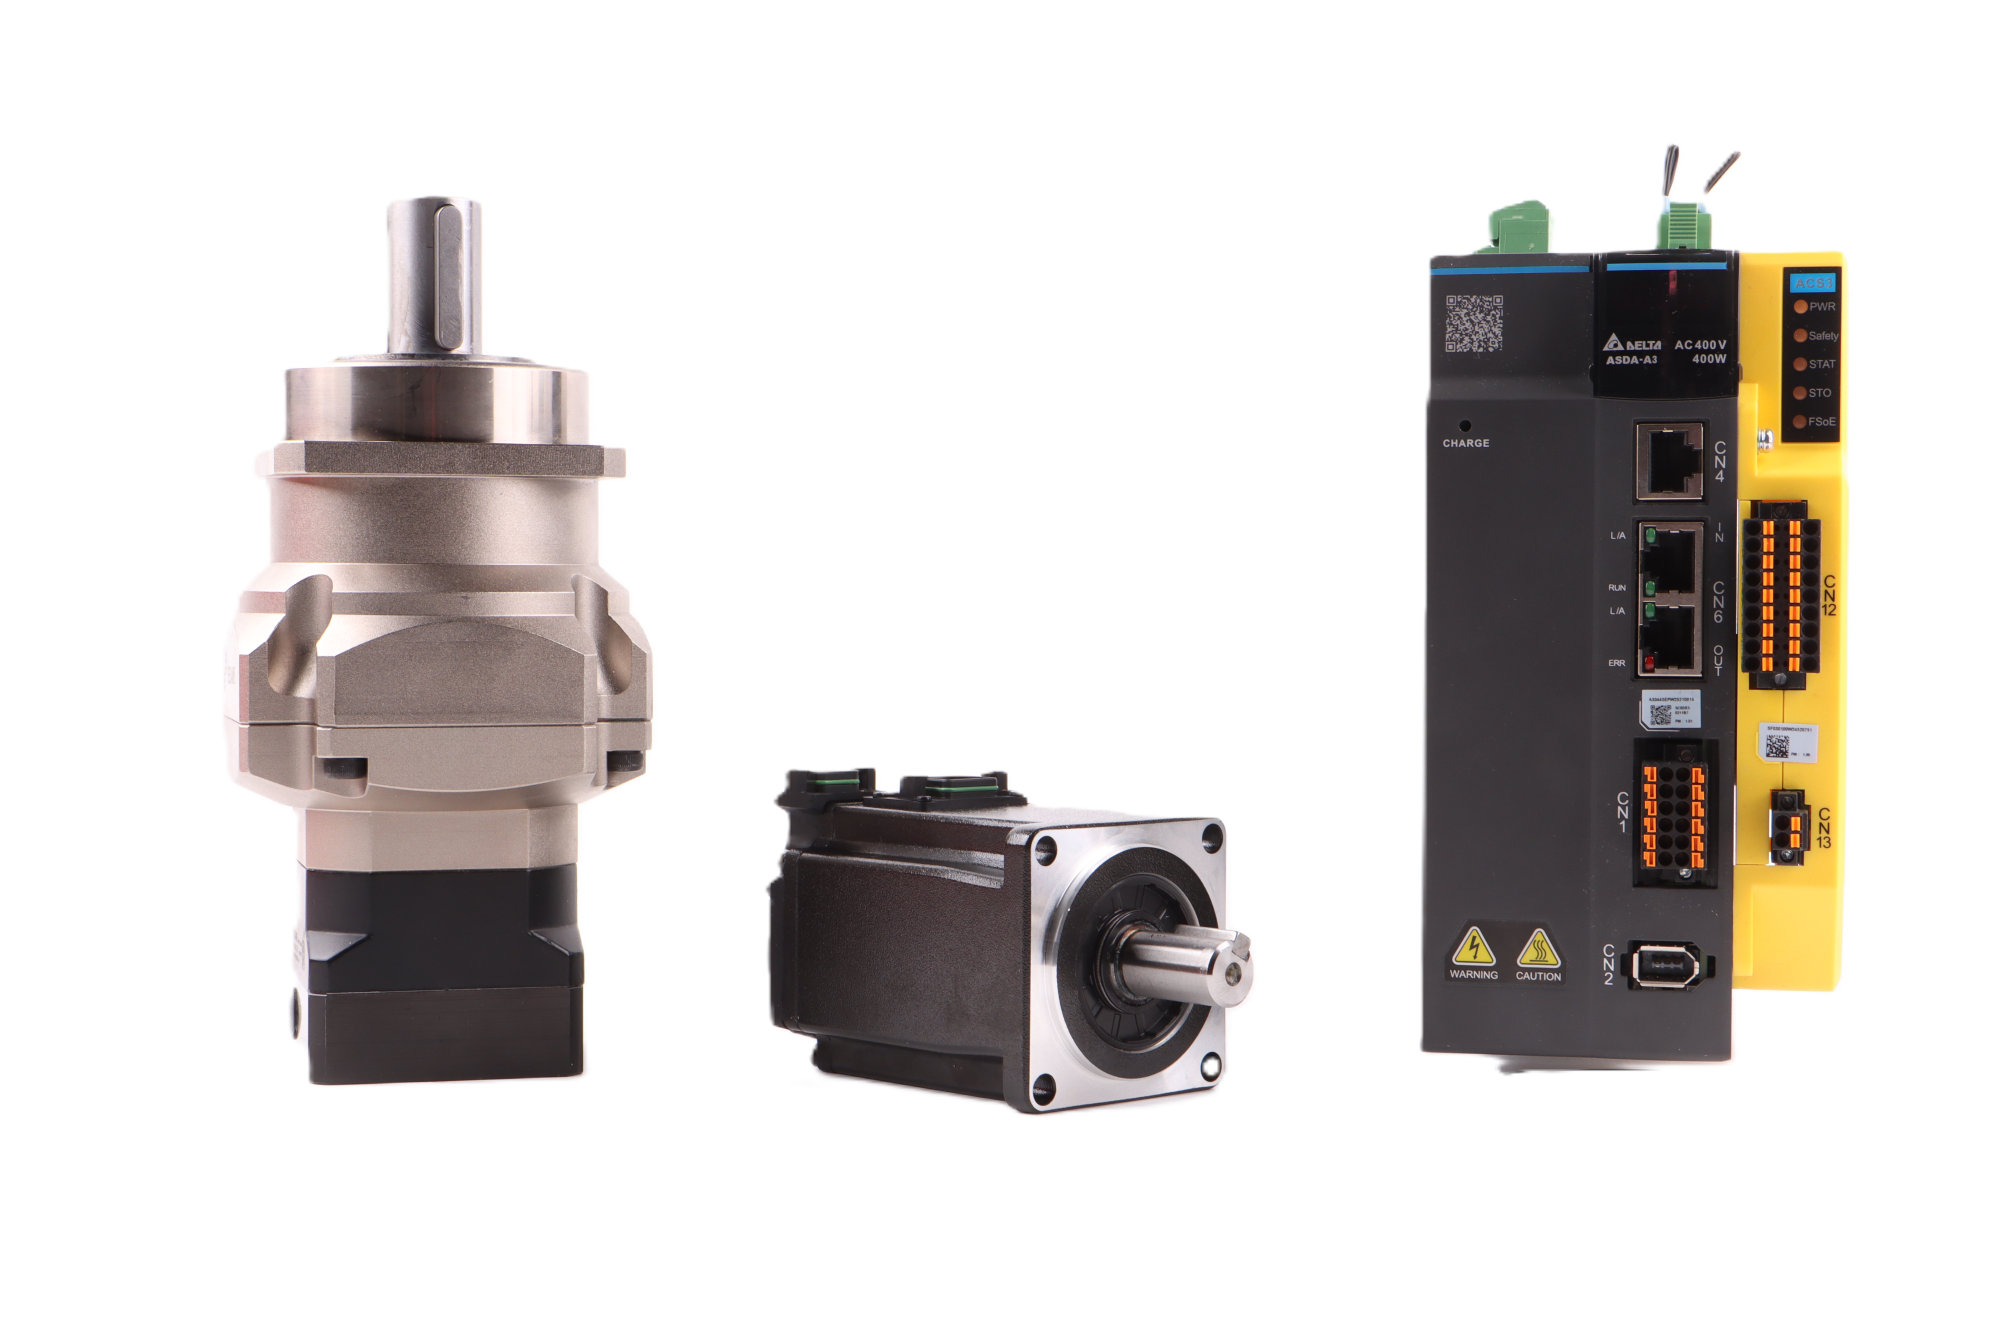
A3-Sicherheitsoptionskarte
Der A3-Servo bietet eine Optionskarte für FailSafe über EtherCAT (FSoE)
Die Vorteile im Überblick:
- Hohe Integration:
- Überträgt Standarddaten und Sicherheitsdaten über dasselbe Netzwerk, ohne separaten Sicherheitsbus.
- Im Vergleich zu I/O-gesteuerten Lösungen vereinfacht FSoE die Verkabelung und senkt die Installations- und Wartungskosten.
- Hohe Zuverlässigkeit:
- Verfügt über robuste Fehlererkennungs- und Validierungsmechanismen wie Cyclic Redundancy Check (CRC) und Timeout-Überwachung.
- Dies gewährleistet Datenintegrität und zuverlässige Kommunikation, auch bei Störungen.
- Erfüllt internationale Sicherheitsstandards:
- Zertifiziert durch den TÜV und konform mit IEC 61508, SIL 3 und ISO 13849 PL e.
- Erfüllt damit die höchsten industriellen Sicherheitsanforderungen.

Von einfachen Anwendungen bis hin zu mehrachsigen Bewegungsabläufen
Servosystem mit Planetengetrieben
Planetengetriebe von Sesame sind bekannt für ihre hohe Präzision, ihr hohes Drehmoment, ihren hohen Wirkungsgrad und ihr geringes Spiel. Dank ihrer kompakten Bauweise und fortschrittlichen Getriebetechnik zeichnen sie sich durch geringes Spiel und einen leisen Lauf aus. Ein großer Vorteil ist, dass sie über ihre gesamte Lebensdauer hinweg wartungsfrei sind und kein Schmiermittelwechsel erforderlich ist.
Wir liefern auch Schnecken- und/oder Kegelradgetriebe von Varvel und/oder Cidepa.

Häufig gestellte Fragen zu unseren EtherCAT-Servosystemen
Für moderne Servosysteme ist eine schnelle und zuverlässige Kommunikation wichtig. EtherCAT ist daher eines der am häufigsten verwendeten industriellen Ethernet-Protokolle für die Bewegungssteuerung.
Ein wesentlicher Vorteil von EtherCAT ist die hohe Geschwindigkeit. Im Gegensatz zu herkömmlichem Ethernet werden alle Daten für die verschiedenen Geräte in einer einzigen Netzwerknachricht verarbeitet. Dadurch können Geräte ihre Daten direkt lesen und schreiben, während die Nachricht durch das Netzwerk läuft. Dies minimiert Kommunikationsverzögerungen und sorgt für sehr schnelle Zykluszeiten.
Zudem ist die Netzwerkstruktur einfach. EtherCAT-Geräte können direkt hintereinander in Reihe geschaltet (Daisy-Chain) werden, sodass oft keine zusätzlichen Switches erforderlich sind. Dies macht das Netzwerk übersichtlich und praktisch für Maschinen und lange Produktionslinien.
Durch diese Kombination aus Geschwindigkeit, effizientem Datenverkehr und einfachem Netzwerkaufbau eignet sich EtherCAT hervorragend für Anwendungen mit Servoantrieben und High-Speed-Motion-Control.
Kurz zusammengefasst: EtherCAT eignet sich für schnelle und präzise Bewegungssteuerung ohne komplexe Netzwerkstruktur.
Ein Servosystem von Delta Electronics lässt sich problemlos in eine bestehende Maschine oder Produktionslinie integrieren.
Dank Funktionen wie der automatischen Abstimmung lässt sich die Inbetriebnahme schnell und effizient durchführen. Dadurch kann das System ohne langwierige Einstellvorgänge in Betrieb genommen werden.
Innomotion unterstützt Sie zudem bei der Auswahl der Komponenten und der ersten Inbetriebnahme. Bei Bedarf tun wir dies auch vor Ort. So stellen wir sicher, dass die Integration reibungslos verläuft und das System innerhalb der bestehenden Anlage sofort einwandfrei funktioniert.
Sollten Sie während des Prozesses Fragen haben, stehen Ihnen unsere Techniker mit praktischer Unterstützung zur Seite.
Die Servosysteme von Delta Electronics lassen sich in bestehende EtherCAT-Umgebungen integrieren. Oft kann das bestehende Programm einfach beibehalten werden, und der Einsatz spezieller Delta-Software ist nicht zwingend erforderlich.
So bleibt die Integration übersichtlich und praktisch, ohne unnötige Anpassungen oder zusätzliche Anweisungen.
Der EtherCAT-Motion-Control-Feldbus ist ein offener Standard, bei dem eine ESI-Datei (EtherCAT Slave Information) verwendet wird, um die Funktionen und die zugehörigen Objekteigenschaften jedes Slaves zu konfigurieren.
Eine ESI-Datei ist in der Regel eine Standard-XML-Datei.
Integration mit Steuerungen anderer Hersteller
Importieren Sie die ESI-Datei des Slave-Geräts in die Steuerungssoftware.
Dadurch kann die Steuerung das Gerät erkennen und gemäß der Konfiguration in der ESI-Datei ansteuern.
Eine ESI-Datei kann Daten von mehreren Geräten enthalten.
Laden Sie die ESI-Datei unter dem entsprechenden Artikel auf unserer Website herunter.
Nach dem Import in die Steuerungssoftware wird die ESI-Datei meist an folgenden Speicherorten abgelegt (Abweichungen sind möglich):
Beckhoff TwinCAT
- TwinCAT 2: C:\TwinCAT\IO\EtherCAT
- TwinCAT 3: C:\TwinCAT\3.1\Config\Io\EtherCAT
Omron Sysmac Studio
- C:\Program Files (x86)\OMRON\Sysmac Studio\IODeviceProfiles\EsiFiles\UserEsiFiles
In Ihr Netzwerk integrierte Sicherheit (FSoE)
Mit FailSafe über EtherCAT (FSoE) kombinieren Sie Motion und Sicherheit in einem Netzwerk.
Kein separater Sicherheitsbus erforderlich, dafür aber vollständige Kontrolle.
Warum das wichtig ist
- Keine zusätzliche Verkabelung für die Sicherheit
- Weniger Komponenten in Ihrem Schaltschrank
- Einfachere Installation und Wartung
Was das technisch bedeutet
- Sicherheits- und Standarddaten über ein einziges EtherCAT-Netzwerk
- Zuverlässige Kommunikation mit CRC und Timeout-Überwachung
- Erfüllt die Sicherheitsnormen SIL 3 und PL e
Was bringt das?
- Geringere Installationskosten
- Geringere Komplexität bei der Projektierung
- Schnellere Integration von Sicherheitsfunktionen in Ihre Maschine
Nachfolgend finden Sie eine Anleitung zur Anbindung einer Beckhoff-Steuerung an einen ASDA-A3-Servo von Delta Electronics.
Nachfolgend finden Sie eine Übersicht über alle Sicherheitsfunktionen der Servo-Serie A3, die den Sicherheitsnormen der IEC 61508, SIL 3 entsprechen.
| Sicherheitsfunktion | Funktion | Anwendung |
|---|---|---|
| Safe Torque Off (STO) | Schaltet die Ausgangsleistung des Servoantriebs ab. Der Motor liefert kein Drehmoment mehr. | Wartung, Not-Aus, Verhinderung eines unbeabsichtigten Anlaufs |
| Safe Stop 1 (SS1) | Der Motor bremst innerhalb einer voreingestellten Zeit oder einer Rampe kontrolliert bis zum Stillstand ab und schaltet anschließend automatisch auf STO um. | Anwendungen mit hoher Geschwindigkeit oder Risiko von Maschinenschäden |
| Safe Stop 2 (SS2) | Der Motor bremst kontrolliert bis zum Stillstand ab, das Motordrehmoment bleibt jedoch zur Positionshaltung verfügbar. | Präzise Positionierung und kontrolliertes Anhalten |
| Safe Operating Stop (SOS) | Hält den Motor durch aktive Regelung im Stillstand, sodass die Position beibehalten wird und ein schneller Neustart möglich ist. | Roboterpositionierung und Anwendungen mit hoher Genauigkeit |
| Safe Limited Speed (SLS) | Überwacht die Motordrehzahl und greift ein, wenn der eingestellte Grenzwert überschritten wird (Stopp oder kontrollierte Verzögerung). | Sicheres Arbeiten während des Betriebs, beispielsweise bei manueller Interaktion |
| Safe Maximum Speed (SMS) | Begrenzt die maximale Motordrehzahl auf einen festen, sicheren Wert. | Anwendungen, bei denen die Drehzahl strukturell begrenzt bleiben muss |
| Safe Speed Monitoring (SSM) | Überwacht kontinuierlich, ob die Motordrehzahl innerhalb eines sicheren Bereichs bleibt. | Situationen, in denen sich Bediener sicher nähern können müssen |
| Safe Incremental Movement (SIM) | Begrenzt die Bewegung des Motors auf einen vordefinierten Bereich oder eine vordefinierte Bahn. | Kontrollierte Bewegung auf begrenztem Raum |
| Safe Direction (SDI) | Beschränkt die Bewegung auf eine sichere Richtung und verhindert unerwünschte Gegenbewegungen. | Vertikale Achsen oder Anwendungen mit Absturzgefahr |
| Safe Limited Position (SLP) | Definiert und überwacht einen sicheren Arbeitsbereich für die Motorposition. | Roboter, Achsen und Hubplattformen |
| Safe Brake Control (SBC) | Steuert die mechanische Bremse über ein sicheres Ausgangssignal an. | Anwendungen, bei denen eine Bremse aktiv angesteuert werden muss |